Control Rig · 약 3분
Full Body IK: 목표·관절 제한·반복 횟수 조정하기
발 목표에 몸을 맞추는 솔버의 입력을 이해하고 자연스러운 관절 방향과 계산 비용을 검증합니다.
Wolfgadeok · 업데이트
목표를 정하고 영향을 받는 체인을 확인하기
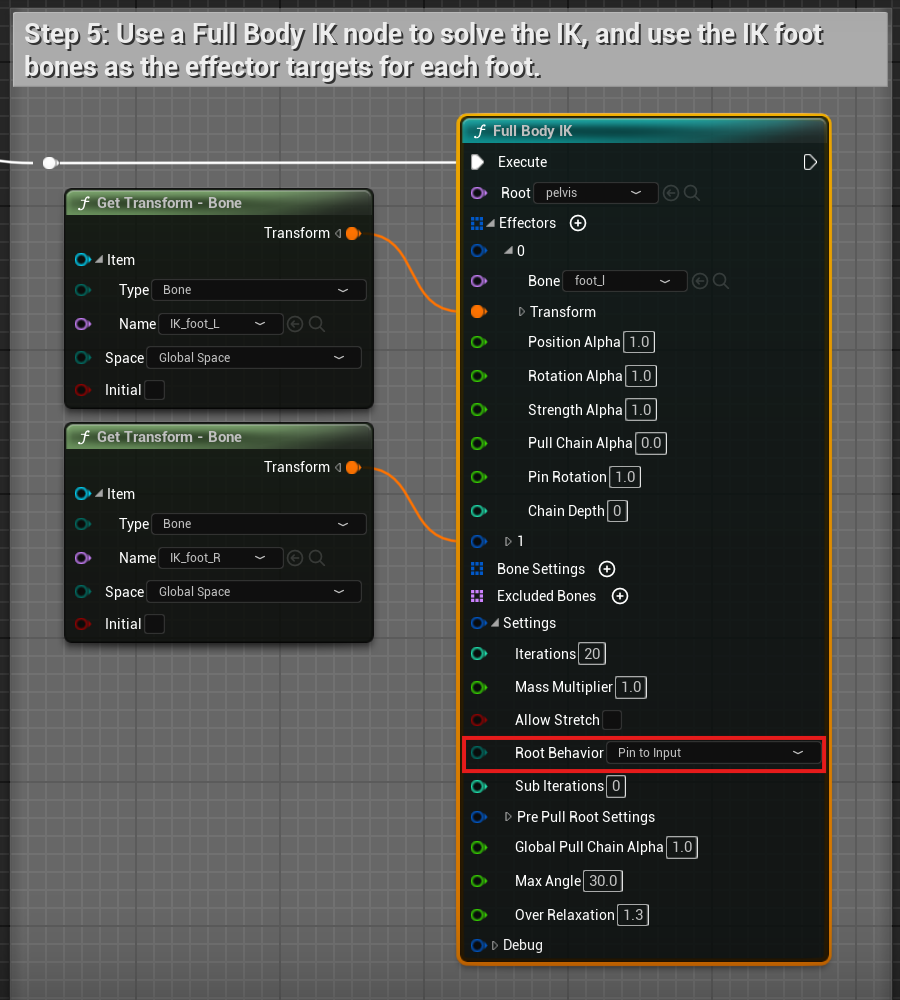
Full Body IK는 발이나 손의 목표를 만족하도록 관련 관절의 자세를 조정합니다. 발 목표 위치를 만들었다고 다리가 자동으로 따라오는 것이 아니라, 해당 목표를 실제 foot 본에 연결하고 솔버가 처리할 Root를 정해야 합니다. 발 접지를 구성할 때는 양발 목표와 골반 높이를 먼저 준비한 뒤 마지막 단계에서 솔버를 실행합니다.
Root 위의 본까지 모두 풀리는 것으로 가정하지 않습니다. 지정한 Root와 Effector 사이의 본이 어떤 경로를 이루는지 확인하고, 리그에서 제외해야 할 본을 구분합니다. IK Rig의 Solver Stack과 Control Rig의 FBIK 노드는 사용 위치가 다릅니다. 같은 캐릭터를 다룬다는 이유로 한 자산의 설정이 다른 자산에 자동 복사되는 것은 아닙니다.
부자연스러움은 방향·제약·초기 자세로 나누기
무릎이 반대쪽으로 꺾이거나 몸통이 과하게 기우는 경우 반복 횟수부터 늘리지 않습니다. 초기 포즈의 굽힘 방향, 목표가 닿을 수 있는 거리인지, 본의 회전 축이 무엇인지를 먼저 확인합니다. Limits는 허용 범위를 제한하고 Preferred Angles는 체인이 접힐 때 선호하는 방향을 유도합니다. Stiffness는 본이 목표를 따라 얼마나 쉽게 움직일지 조정하는 수단입니다.
Root Behavior를 Free로 설정하면 솔버의 계산에 따라 골반이 예상보다 크게 기울 수 있습니다. 따라서 캐릭터의 동작과 골반 보정 방식에 맞는 설정을 선택해야 합니다. 이미 골반을 별도 계산으로 이동시켰다면 솔버가 그 위치를 다시 크게 바꾸지 않도록 의도를 정하고, 반대로 전신 도달 동작에서는 루트가 움직일 여지를 줄 수 있습니다. 무조건 Pin으로 고정하거나 Free로 푸는 정답은 없습니다.
반복 횟수와 성능은 측정하기
Iterations는 해를 개선하기 위한 반복 횟수입니다. 값이 크다고 반드시 자연스러운 동작이 되지 않으며 잘못된 목표나 관절 제한을 고쳐 주지도 않습니다. 캐릭터 수, 본 수, Effector 수와 실행 빈도에 따라 비용이 달라집니다. 20회처럼 특정 반복 횟수를 정했더라도 실제 프로젝트에서 품질과 실행 시간을 측정해야 합니다.
- 한 발 Effector만 켜서 기본 축과 도달 방향을 확인합니다.
- 양발을 켜고 골반 제약을 추가한 뒤 계단과 경사에서 비교합니다.
- 필요한 품질에 도달하는 최소 반복 횟수를 찾습니다.
- 한 명의 미리보기뿐 아니라 실제 NPC 수와 목표 기기에서 시간을 측정합니다.