Control Rig · 약 3분
발 접지에서 골반 높이를 함께 조정하는 이유
양발의 높이 차이와 다리 길이를 고려해 골반 보정을 만들고 캡슐 이동과 구분합니다.
Wolfgadeok · 업데이트
발만 내리면 다리 길이가 부족하다
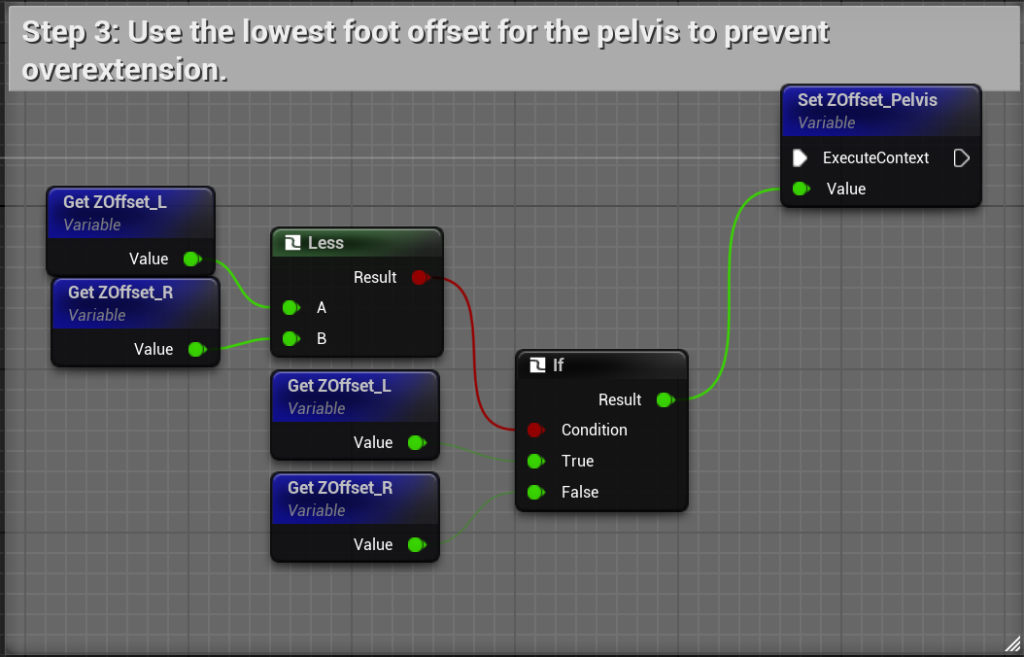
한쪽 발 아래에 낮은 지면이 있을 때 발 목표만 아래로 내리면 다리가 과하게 늘어나거나 목표에 닿지 못합니다. 골반을 약간 내려 몸의 중심도 함께 낮추면 낮은 쪽 다리를 자연스럽게 펴고 높은 쪽 무릎을 굽힐 수 있습니다. 기본적인 구현은 양발 오프셋 중 더 낮은 값을 골반 오프셋으로 선택하는 방법에서 시작할 수 있습니다.
이 계산은 단순한 Foot IK를 이해하기에 좋은 출발점입니다. 그러나 다리 길이, 캡슐과 메시의 상대 높이, 양발의 접지 여부가 바뀌면 보정 정책도 달라집니다. 한 발이 절벽 밖에 있을 때 그 발의 매우 낮은 목표를 그대로 골반에 반영하면 몸 전체가 불필요하게 주저앉습니다. 유효한 접지 결과와 허용 가능한 최대 내림 범위를 먼저 정해야 합니다.
골반 보정과 캐릭터 이동을 섞지 않기
많은 인간형 스켈레톤에서 pelvis는 root 아래에 있지만 이것이 모든 자산의 규칙은 아닙니다. pelvis를 움직이는 것은 보통 메시 포즈를 조절하는 일이고, CharacterMovement가 이동시키는 캡슐의 위치를 바꾸는 일과 구분됩니다. 애니메이션 보정으로 몸이 낮아졌다고 실제 통과 가능한 공간이나 피격 판정까지 자동으로 바뀌는 것은 아닙니다.
먼저 입력 포즈에서 양발 목표를 확보한 뒤 골반 보정과 발 솔버 적용 순서를 정합니다. 골반을 내린 결과가 이미 발 위치에 포함됐는데 같은 오프셋을 발에도 다시 더하면 이중 보정이 됩니다. 어떤 값이 원래 포즈 기준인지, 어떤 값이 이미 수정된 계층 기준인지를 주석과 함수 경계로 드러내는 것이 중요합니다.
낮은 쪽 발을 무조건 따르지 않기
실전에서는 양발이 모두 땅에 있는 상태와 한 발을 드는 상태가 번갈아 나타납니다. 보행 중 떠 있는 발의 측정값까지 같은 강도로 골반에 반영하면 매 걸음 몸통이 크게 흔들릴 수 있습니다. 접지 커브나 상태를 사용한다면 해당 신호가 원래 애니메이션과 같은 시점으로 평가되는지도 확인합니다. 처음부터 복잡한 규칙을 쌓기보다 정지 자세를 안정시킨 뒤 걷기와 달리기로 범위를 넓힙니다.
- 양발이 평지에 있을 때 골반 보정이 기본 높이를 유지하는지 확인합니다.
- 한쪽 발만 높은 계단에 올려 다리 과신전 여부를 비교합니다.
- 한 발의 추적 실패가 몸 전체를 끌어내리지 않도록 처리합니다.
- 캡슐 위치와 메시 골반 위치를 동시에 표시해 두 이동을 구분합니다.